
11日在42dot总部举行媒体日,基于英伟达方案的车型将于2028年量产,自研AI车型将于2029年量产,采取双轨战略。
目前运营着40多辆数据采集专用车辆,并建立连接韩国与美国据点的24小时开发体系。
下一代VLA模型目前处于模拟验证阶段,计划于今年年底启动实车测试。
主要内容
▶ 现代汽车集团9月11日在京畿道城南市42dot总部举行自动驾驶媒体日,首次公开搭载自主研发自动驾驶AI“Atria”的车辆在首尔市区行驶的视频。
▶ 量产计划分为两条路线。基于英伟达解决方案的L2+车型将于2028年上半年量产,L2++车型将于2028年下半年应用于量产车。基于自研Atria的L2++车型将于2029年下半年量产。
▶ 开发体系的核心是数据飞轮,即从车辆采集数据,用于AI训练与验证,再将改进后的模型重新部署到车辆上,以获取新数据的循环结构。
▶ 目前有40多辆数据采集专用车辆昼夜运行。现代汽车集团表示,现代汽车和起亚每年销售的700万辆汽车将成为潜在的数据基础。
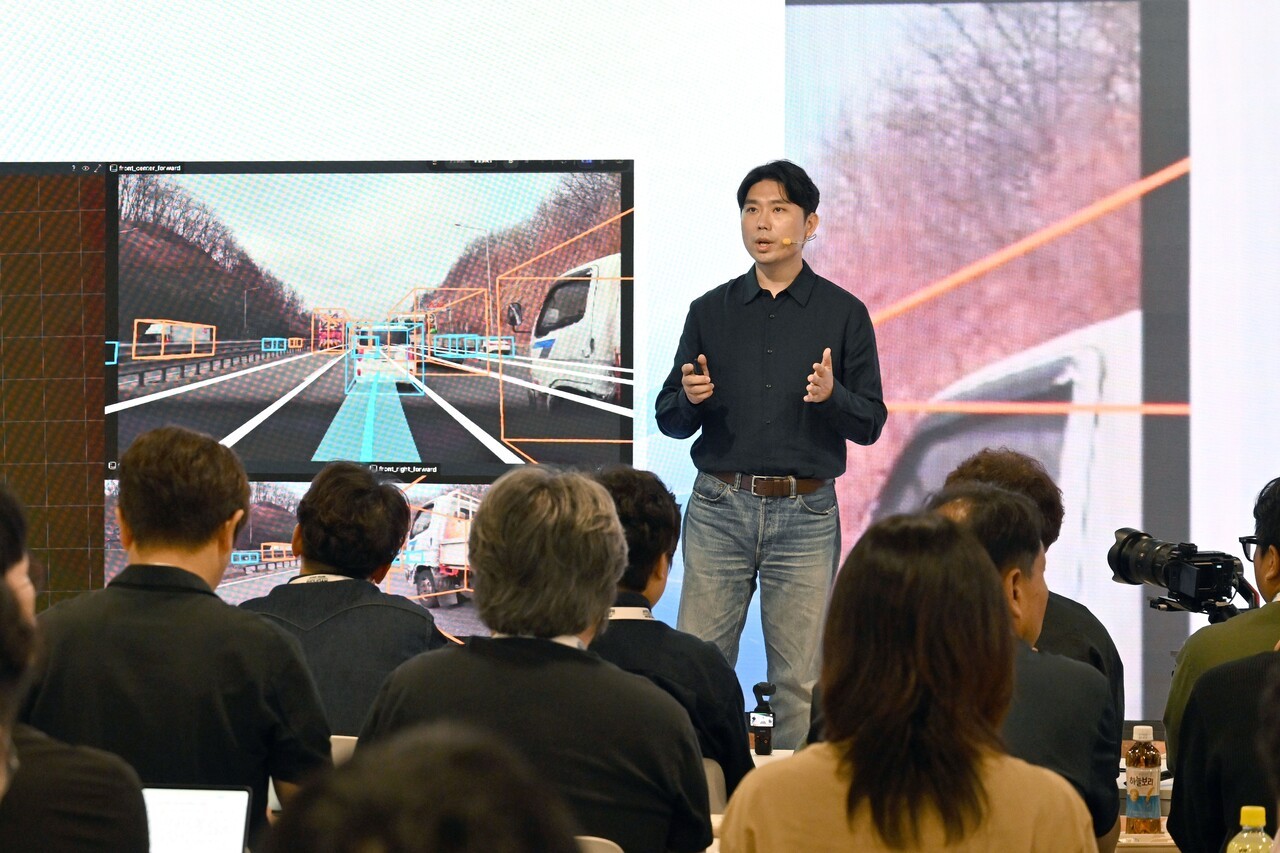
现代汽车集团首次公开了搭载其自主研发自动驾驶AI的车辆在首尔市区行驶的视频,同时公布了量产计划。
现代汽车集团11日在京畿道城南市42dot总部举行了自动驾驶媒体日。现代汽车与起亚AVP本部长(社长)兼42dot代表朴敏宇、现代汽车与起亚自动驾驶开发中心负责人(副社长)权正贤介绍了战略和路线图,42dot集团负责人郑成均和李熙锡则介绍了相关技术。
◆ 2028年采用英伟达方案,2029年采用自研AI
现代汽车集团今年3月宣布与英伟达合作时,提出了双轨战略。一方面利用英伟达经过验证的技术加快量产,另一方面将自主研发的AI纳入内部体系。
首先,现代汽车集团计划将英伟达车载AI计算平台和自动驾驶软件整合到软件定义汽车(SDV)架构中,于2028年上半年在量产车上应用L2+功能,并于2028年下半年推出搭载L2++功能的量产车。AVP本部、42dot和Motional一直使用的传感器体系,将以英伟达Drive Hyperion 10为中心逐步实现标准化,以便将不同车辆获取的数据按照统一格式积累。
另一条路线是Atria AI。这是一套由AVP本部和42dot共同开发的端到端自动驾驶系统,两个组织已将开发环境、工作流程和信息共享体系整合为一体。基于Atria的L2++车辆将于2029年下半年量产,比英伟达方案晚一年。
当天视频中展示的技术达到L2++水平。L2系列属于车辆负责转向、加速和减速,但驾驶员仍需承担监督责任的阶段。
◆ 以40多辆车采集数据,向700万辆车扩展
现代汽车集团连接两条技术路线的基础是数据飞轮。也就是从车辆采集数据,用于AI训练和验证,再将改进后的模型应用于车辆,以获取新数据的循环结构。
目前,数据采集由40多辆专用车辆负责。这些车辆昼夜运行,收集道路施工路段、恶劣天气、突然变道、支路违停车辆等例外情况。现代汽车和起亚在全球190多个国家和地区每年销售700多万辆汽车,现代汽车集团将其视为实际驾驶数据的潜在基础。
集团并未单纯追求数据数量,而是更加重视数据筛选。通过“困难样本挖掘”技术自动筛选模型难以处理的情况,并通过持续训练流程反复纳入模型训练。在实车评估中发现的薄弱场景,也会重新进入数据采集和模型改进流程。
同时还引入了虚拟验证。该系统将实际驾驶数据重构为三维环境,并利用3D高斯溅射技术,虚拟再现难以在真实道路上反复测试或具有危险性的情况,以确认新训练的模型是否会导致原有性能下降。
现代汽车集团还运营连接韩国和美国开发据点、实现全天候开发的“追随太阳”模式。当一个地区的工作时间结束后,另一个地区会接手数据采集、问题分析和模型改进工作。该集团也在逐步引入特殊事件记录器,自动记录自动驾驶过程中的急加速、急刹车或功能解除等情况。
集团还建立了将数据扩展至内外部的“数据联盟”体系。这并不是交换原始数据,而是按照统一标准积累不同车辆和组织的数据,并将其用于AI训练的生态系统。目前首先从现代汽车、起亚、42dot和Motional等集团内部企业开始。
现代汽车集团也在同步推进L4级自动驾驶示范运营。该集团将与韩国国土交通部合作,于今年年底在全罗南道光州广域市投入基于搭载Atria的SDV领航车打造的示范车辆。由此获得的突发情况数据也将重新纳入数据飞轮。
权正贤副社长表示:“自动驾驶竞争力并不取决于能够获取多少数据,而取决于能否多快地将数据转化为训练、验证和性能改进。”
◆ 视频采用一镜到底,VLA仍处于模拟阶段
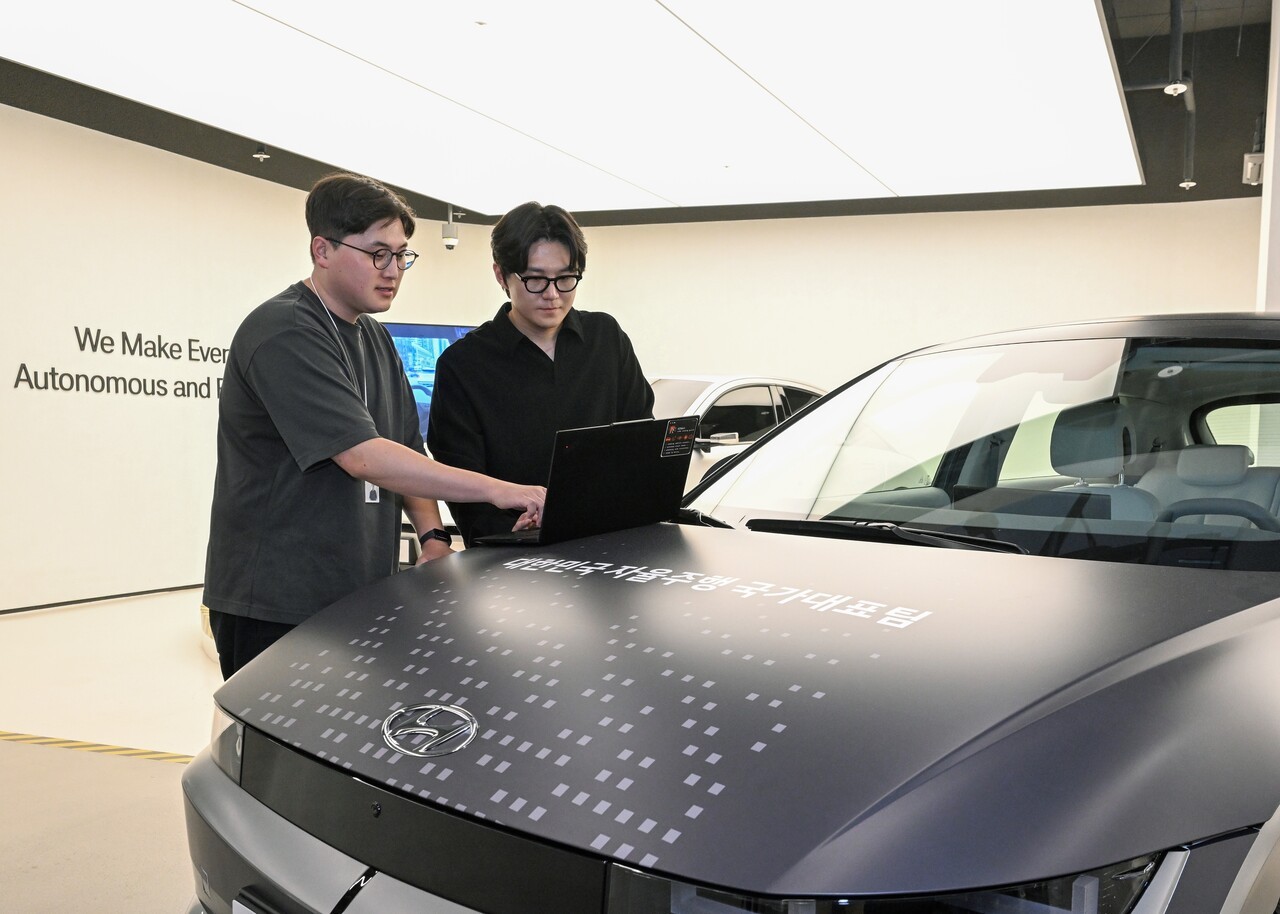
公开的视频共有三类。第一类是朴敏宇社长和郑成均集团负责人共同乘车,从板桥出发,经京釜高速公路、奥林匹克大路、铜雀大桥和崇礼门前往光化门的行驶视频;第二类是3段一镜到底视频,展示车辆在早高峰拥堵的江南、大型车辆较多的蚕室以及下雨的板桥行驶;第三类是车辆应对10种例外情况的视频,包括避让停在路肩的车辆、并线以及无保护左转等。一镜到底视频时长为2至4分钟,除播放速度外未进行剪辑。
42dot表示已开始开发作为下一代技术的VLA模型。这种模型将视觉信息识别、基于语言的推理和动作生成整合到一个模型中。如果现有端到端模型将驾驶输入直接转换为车辆动作,VLA则在此基础上加入基于语言的情境理解,使系统能够解释判断依据。在当天公开的开发视频中,车辆变更车道时,画面上显示了说明变道原因的文字。
VLA目前处于模拟验证阶段。42dot计划从今年年底到明年年初启动包括实车测试在内的开发流程,并与现有端到端模型同步开发。
朴敏宇社长表示:“自动驾驶竞争的本质最终是学习速度的竞争。技术开发速度与安全并不是相互冲突的价值。发现并学习更多例外情况,能够让自动驾驶更加安全。我们将坚持只把经过充分验证的技术应用于车辆,在提高开发速度的同时提升安全性。”